密度与距离
密度属于画面。
细节按距离分配。
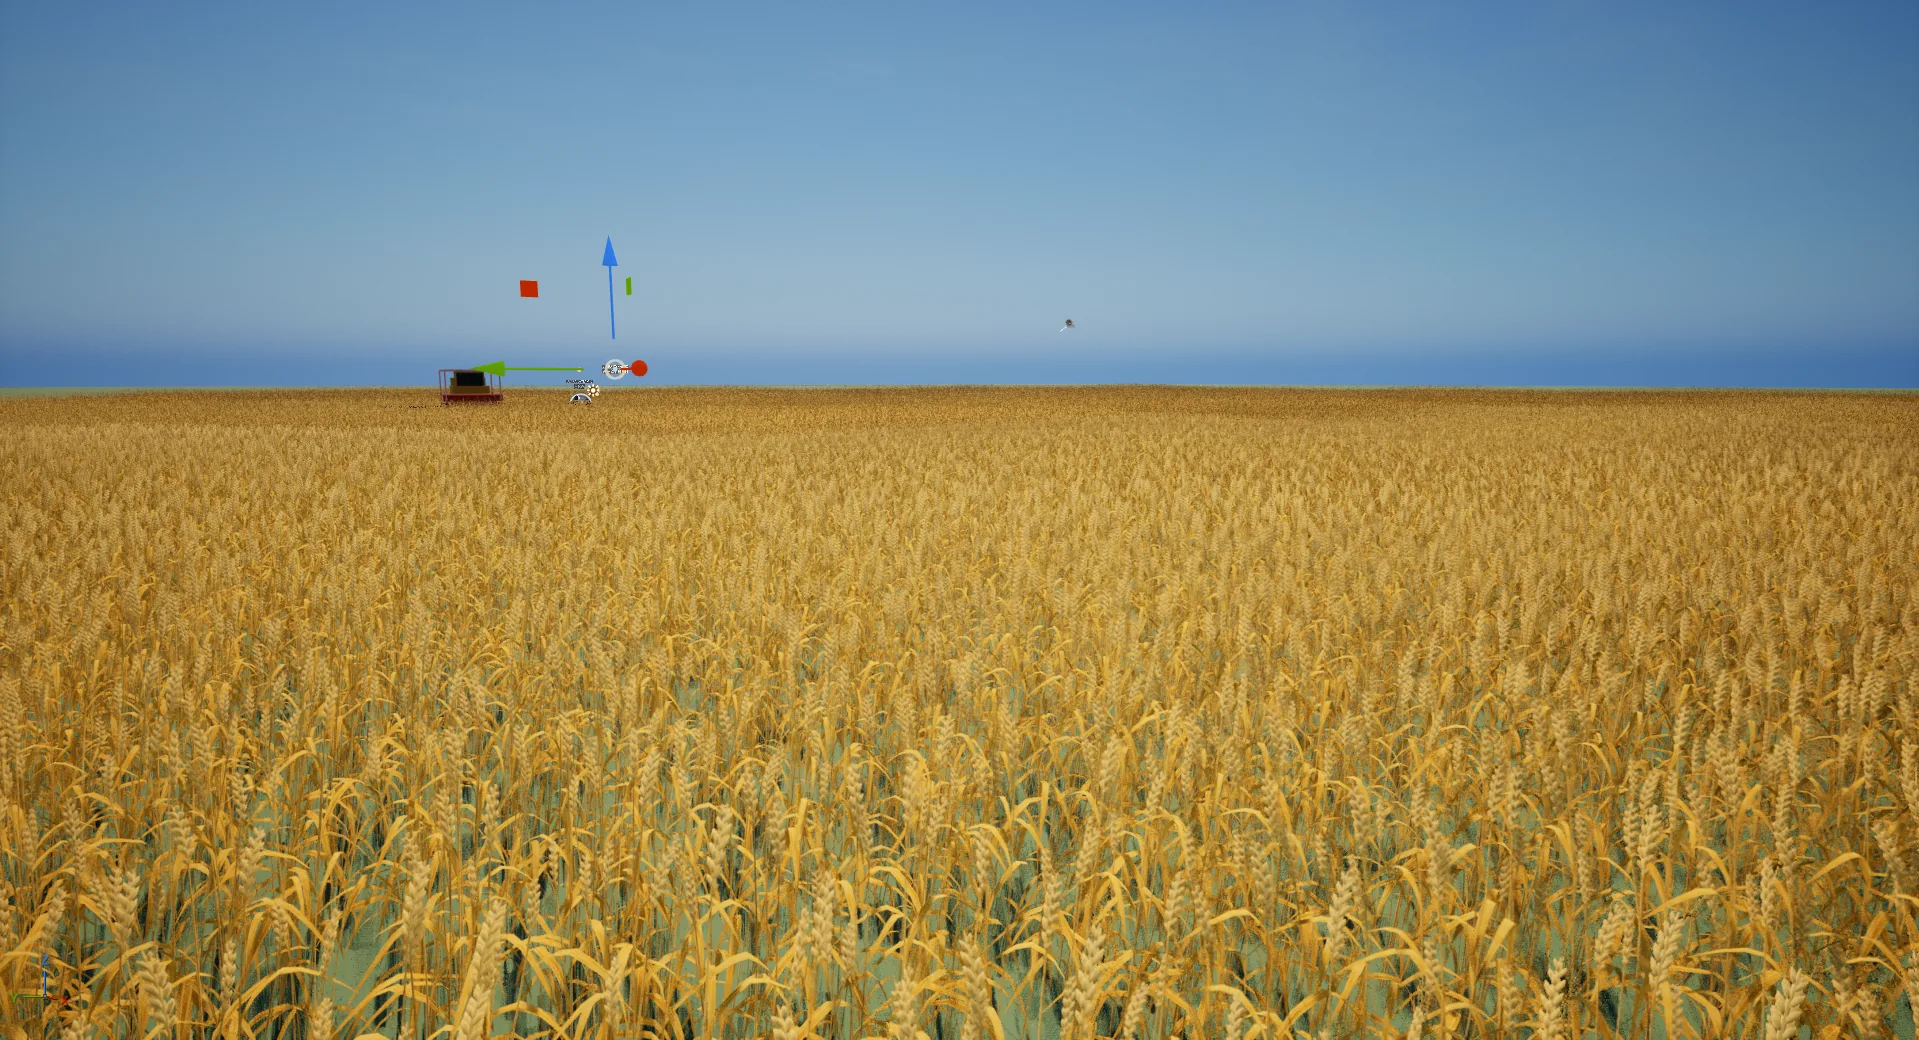
麦田截图保留了近处的穗与叶片,也展示了连续铺开的植被。距离改变时,把计算与形体细节分给更需要它们的位置。
近景 / 单株与麦穗中景 / 低面簇远景 / 简化体积
项目中的优化思路。图上分区仅作距离层次示意,不代表这张截图的实际 LOD 边界。
 01 / 麦田记录
场景记录
从校园场景开始,尝试让天气、屏幕和道具
成为环境里可以回应你的部分。
保留项目原始画面,观察场景的光影与空间。
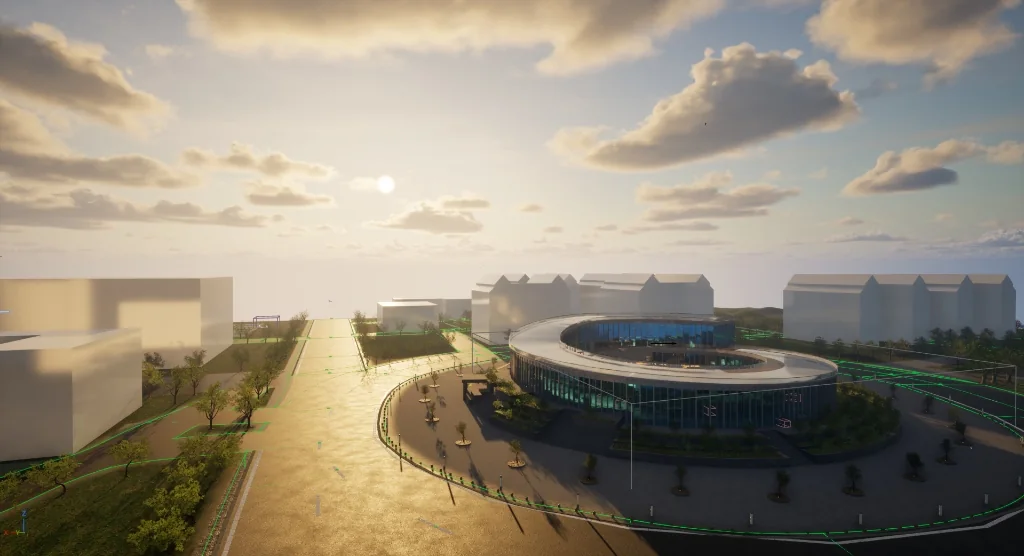
网页氛围演示 · 非实时气象建筑、道路和植被在同一个场景里组织。保留编辑器界面,记录调整中的画面。
屏幕画面和光照进入三维空间的早期练习。这里展示工程过程,具体接入链路在下一章拆解。
网页与三维
HTML 负责交互,UE 负责把它放进世界。
从最终画面,逐层看见背后的连接。
THE EXPERIENCE
点击棋盘落子,内容会更新。在 UE 项目中,同一份网页交互由 Widget 承载,再显示到三维棋盘的屏幕材质上。
图形学习
从工程截图到局部作用。
记录植被的密度、触碰反馈与车辆作业状态。
UE / 麦田编辑器截图
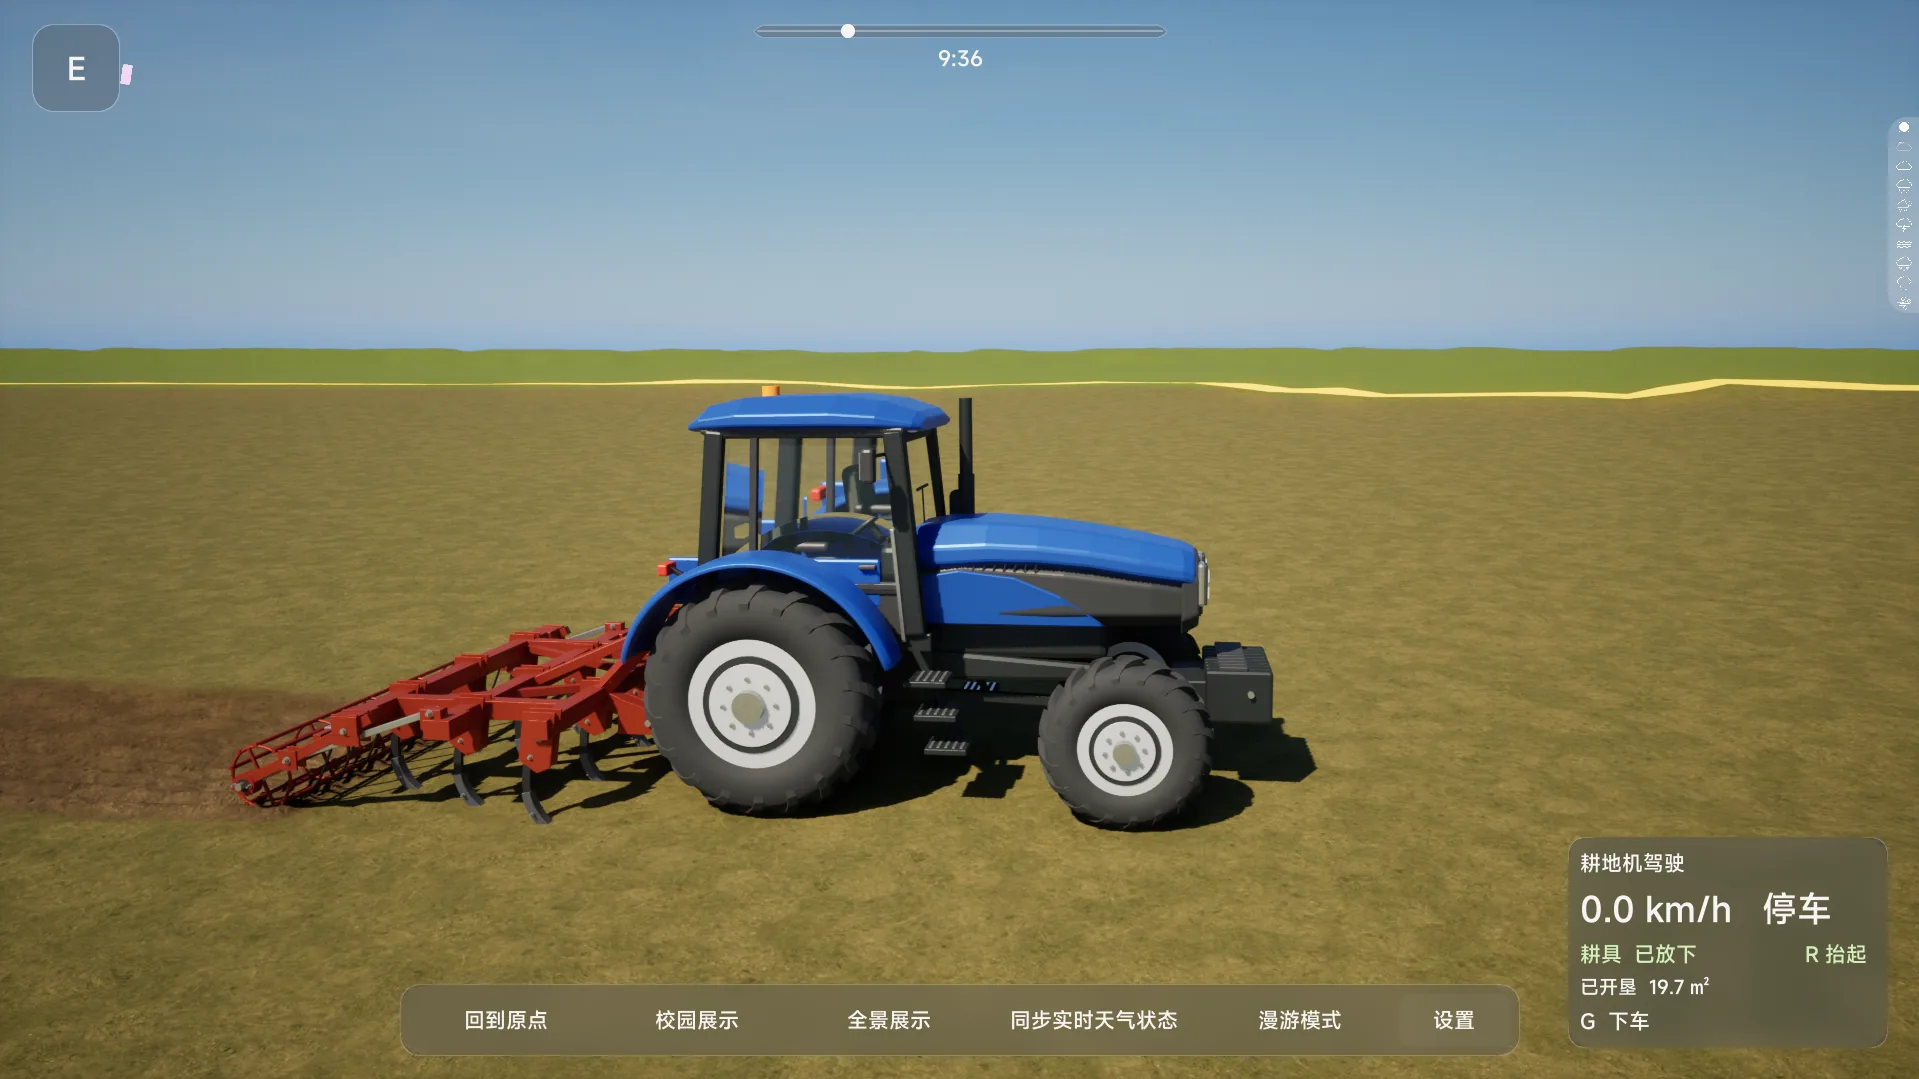
耕具处于放下状态;截图中的车辆当前停放。
密度与距离
麦田截图保留了近处的穗与叶片,也展示了连续铺开的植被。距离改变时,把计算与形体细节分给更需要它们的位置。
项目中的优化思路。图上分区仅作距离层次示意,不代表这张截图的实际 LOD 边界。
局部触碰
风负责整体节奏;接触只改变作用范围内的小麦。先判断位置与距离,再分配弯曲权重,离开接触区后进入恢复过程。
展开原理标记后,可调整范围示意。下方另有可操作的三维重建;截图本身保持原样。
车辆作业
运行截图中,耕具已放下、车速为 0.0 km/h,累计显示已开垦 19.7 m²。它们是这一次截图的状态记录。
上方链路是实现思路示意。作业面积需要对重复经过的区域去重,具体统计方法以对应工程源码、开发记录与运行验证为准。
WEBGL / 可操作重建
观察距离停风与触碰回弹。此处是网页演示。
按住拖动 / 手机触摸
学习记录 / PROCEDURAL GRASS
学习参考了《对马岛之魂》团队 Sucker Punch Productions 在 GDC 2021 的程序化草公开分享,主讲人为 Eric Wohllaib。
Procedural Grass in ‘Ghost of Tsushima’ ↗
下方为独立制作的概念示意,展示根点、分簇与弯曲之间的关系。
根点决定每株草从哪里生长。
状态与动画
把“玩家在身后”变成一段自然的回应,
而不是每一帧都急着原地旋转。
NeckYaw 平滑插值,避免视线突然跳动。
动画负责姿势,Actor Yaw 负责最终朝向。
行走时由 Character Movement 与 Stride Warping 分工。点击“走到身后”可重新开始本页演示。
BP_GuideNPC 管理路线、对话与转身条件;ABP_GuideNPC 处理头部观察、90°/180° 转身状态与步幅扭曲(0.75–1.8)。本页使用外部机器人资产解释状态,不复刻原角色动画;独立头部观察为页面新增的演示关节,并非实机 G1 的执行机构。
Unitree G1 资产改编 · 导览状态演示。Model: Unitree Robotics / MuJoCo Menagerie · BSD-3-Clause。完整许可保留于页尾。
输入与反馈
绘画、声音与材质状态。
把输入、反馈与历史记录连接起来。
在器物上画一笔,再看材质如何改变。
焦点对象 → Complex Line Trace → Find Collision UV → Render Target 画线。每段记录起点 UV、终点 UV、擦除标志和颜色,撤销时清空后按历史重放。烧制由 BP_Kiln 驱动状态,PotteryMID 更新材质,完成后锁定绘画。本页用射线与真实 UV 纹理绘制重建交互。
点击琴键发声,试试同时按住几个音。手机可切换高低音区。
UE 的 DT_ElectronicKeyboardKeys 保存 Semitone Offset;HandleKeySignal 读取后计算音高倍数 2^(n/12),再播放所选音色。音色和音高分开。本页使用 Web Audio 合成音示范音高关系,不包含项目内的原采样音色。
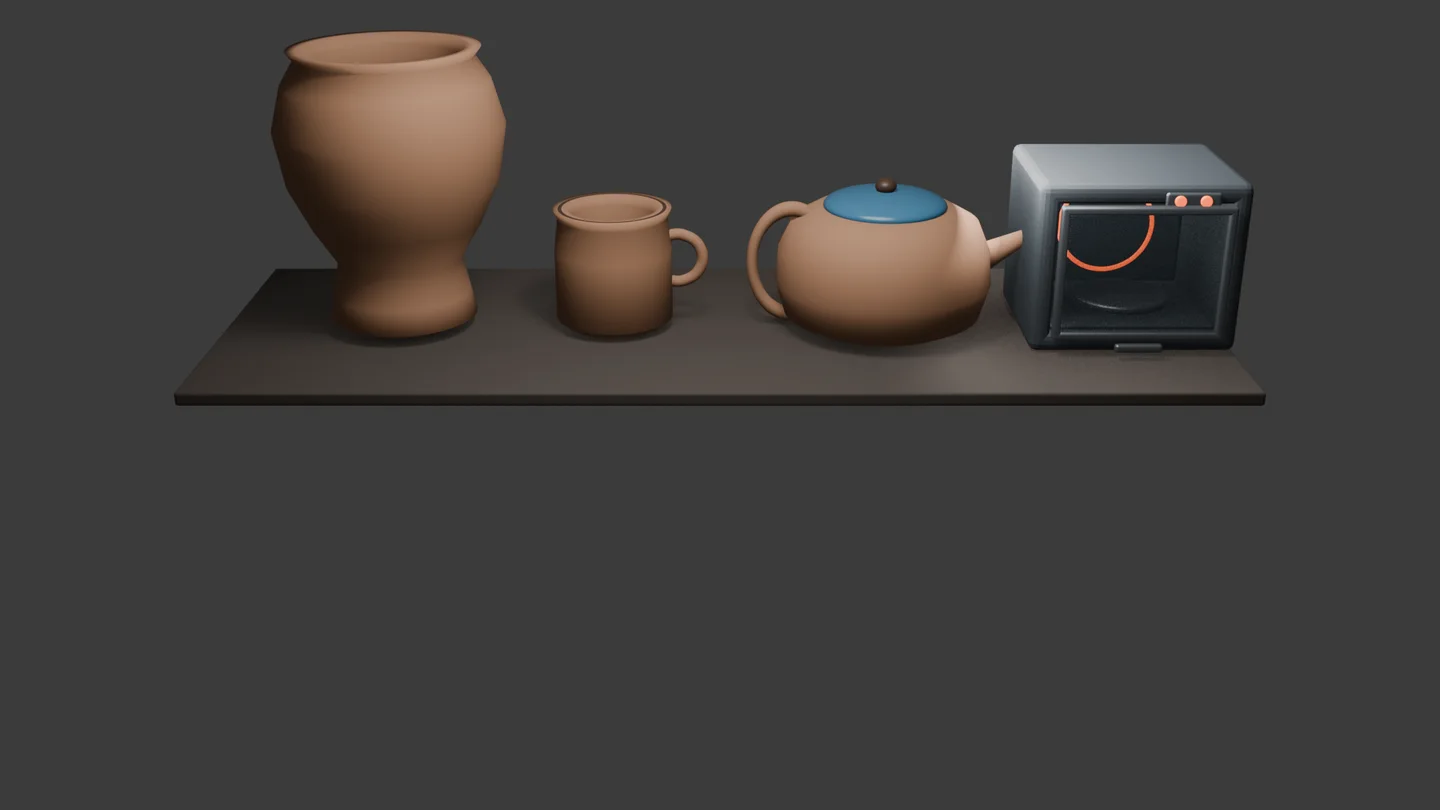
来自原包的陶器与窑炉资产画面。
保留真实制作痕迹,也是学习记录的一部分。
在 Blender 中将三维物体融入实拍画面,让虚拟内容与真实环境出现在同一镜头里。
合成过程记录整理中
个人工具
围绕真实工作流程的小实验,
让下一次尝试更容易开始。
用浏览器逐帧捕获网页动效,生成透明 PNG 序列,再带入 AE 合成。
让 AI 更准确地理解蓝图节点与连接,减少只凭截图反复解释的沟通。
支持范围随项目验证持续整理先检查身份、解锁状态与操作范围,再把已允许的请求交给本机工具。
仅展示架构 · 无访客操作入口现代农业技术学生,创作三维场景、网页交互与实景合成作品。
我提出想法,与 AI 协作实现,再通过实际体验反复调整。
机械模型:Unitree Robotics / MuJoCo Menagerie。已转换网格格式、简化几何并调整材质;页面展示不代表原作者背书。
Copyright (c) 2016-2023 HangZhou YuShu TECHNOLOGY CO.,LTD. ("Unitree Robotics")
All rights reserved.

Redistribution and use in source and binary forms, with or without
modification, are permitted provided that the following conditions are met:

* Redistributions of source code must retain the above copyright notice, this
  list of conditions and the following disclaimer.

* Redistributions in binary form must reproduce the above copyright notice,
  this list of conditions and the following disclaimer in the documentation
  and/or other materials provided with the distribution.

* Neither the name of the copyright holder nor the names of its
  contributors may be used to endorse or promote products derived from
  this software without specific prior written permission.

THIS SOFTWARE IS PROVIDED BY THE COPYRIGHT HOLDERS AND CONTRIBUTORS "AS IS"
AND ANY EXPRESS OR IMPLIED WARRANTIES, INCLUDING, BUT NOT LIMITED TO, THE
IMPLIED WARRANTIES OF MERCHANTABILITY AND FITNESS FOR A PARTICULAR PURPOSE ARE
DISCLAIMED. IN NO EVENT SHALL THE COPYRIGHT HOLDER OR CONTRIBUTORS BE LIABLE
FOR ANY DIRECT, INDIRECT, INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL
DAMAGES (INCLUDING, BUT NOT LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR
SERVICES; LOSS OF USE, DATA, OR PROFITS; OR BUSINESS INTERRUPTION) HOWEVER
CAUSED AND ON ANY THEORY OF LIABILITY, WHETHER IN CONTRACT, STRICT LIABILITY,
OR TORT (INCLUDING NEGLIGENCE OR OTHERWISE) ARISING IN ANY WAY OUT OF THE USE
OF THIS SOFTWARE, EVEN IF ADVISED OF THE POSSIBILITY OF SUCH DAMAGE.
The MIT License

Copyright © 2010-2023 three.js authors

Permission is hereby granted, free of charge, to any person obtaining a copy
of this software and associated documentation files (the "Software"), to deal
in the Software without restriction, including without limitation the rights
to use, copy, modify, merge, publish, distribute, sublicense, and/or sell
copies of the Software, and to permit persons to whom the Software is
furnished to do so, subject to the following conditions:

The above copyright notice and this permission notice shall be included in
all copies or substantial portions of the Software.

THE SOFTWARE IS PROVIDED "AS IS", WITHOUT WARRANTY OF ANY KIND, EXPRESS OR
IMPLIED, INCLUDING BUT NOT LIMITED TO THE WARRANTIES OF MERCHANTABILITY,
FITNESS FOR A PARTICULAR PURPOSE AND NONINFRINGEMENT. IN NO EVENT SHALL THE
AUTHORS OR COPYRIGHT HOLDERS BE LIABLE FOR ANY CLAIM, DAMAGES OR OTHER
LIABILITY, WHETHER IN AN ACTION OF CONTRACT, TORT OR OTHERWISE, ARISING FROM,
OUT OF OR IN CONNECTION WITH THE SOFTWARE OR THE USE OR OTHER DEALINGS IN
THE SOFTWARE.